


Eğer hareketli, 7/24 çalışan bir dağıtım merkezinden veya mal paletlerinin yükleme iskelelerinden depolama raflarına tek bir operatör olmadan sorunsuz bir şekilde taşındığı, sıkı bir şekilde paketlenmiş bir depodan geçtiyseniz, muhtemelen modern lojistiğin duyulmamış iş adamlarından biri olan otomatik transpaletle karşılaşmışsınızdır. Gerçek dünyadaki sıkıntılı noktaları (işgücü kıtlığı, düzensiz çalışma süreleri ve dar depolama alanı gibi) çözmek için bu makineleri geliştirmek için yıllarını harcayan bir tedarikçi olarak bana sıklıkla basit gibi görünen ancak derinlere inen bir soru sorulur: Bu otomatik forkliftlere gerçekte hangi programlama dilleri ve yazılımlar güç veriyor? Cevap yalnızca kod araçlarının bir listesi değil; çelik, hidrolik ve pille çalışan bir makineyi bir deponun omurgasının hassas, güvenilir bir parçasına dönüştüren, donanıma özel diller, endüstri standardı platformlar ve özel yapım yazılımlardan oluşan dikkatle seçilmiş bir ekosistemdir. Ne kullandığımızı, neden kullandığımızı ve bunların birlikte nasıl çalıştığını açıklayayım.Akıllı Otomatik Forkliftve diğer modeller sorunsuz çalışıyor.
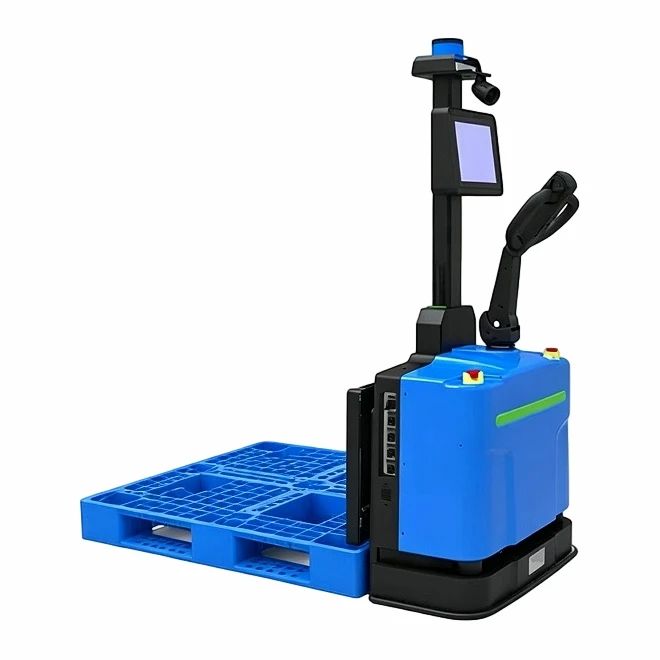
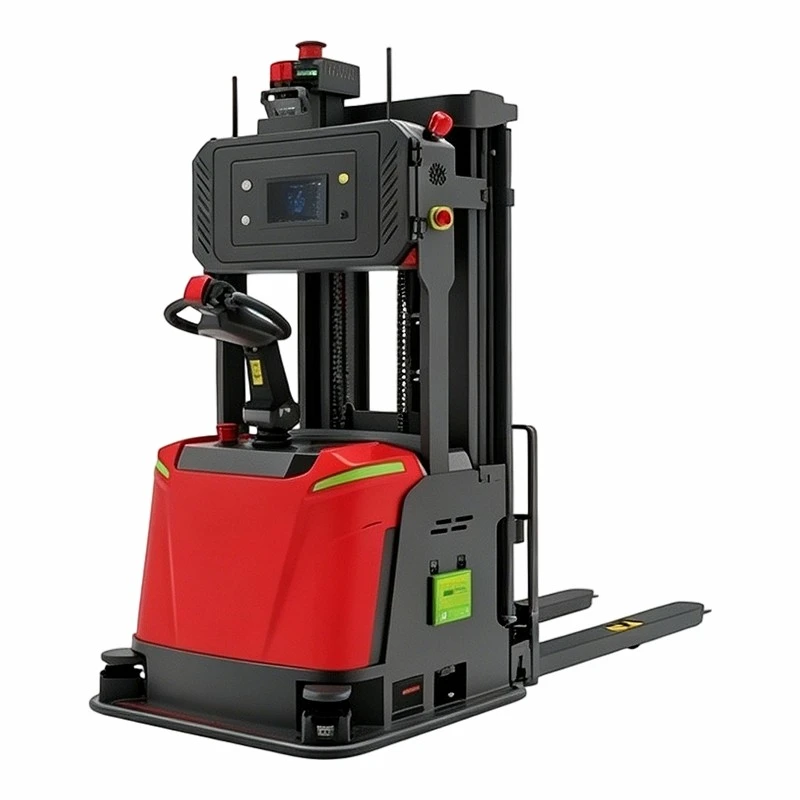
İlk olarak, bunu otomatik paletli forkliftin benzersiz gereksinimlerine dayandırmak önemlidir. Tüketiciye yönelik bir akıllı telefon veya web sitesinden farklı olarak, bu makineler dinamik, çoğunlukla yapılandırılmamış ortamlarda çalışır: hafifçe yanlış hizalanmış paletlerden kaçınmaları, yollarına çıkabilecek insan işçilerin arasında gezinmeleri, eğimli depo zeminlerine uyum sağlamaları ve hassas veya ağır yükleri hasar görmeden taşımaları gerekir. Bu, programlarının iki rakip ihtiyacı dengelemesi gerektiği anlamına geliyor: aşırı hassasiyet (dar bir koridorda 2000 poundluk bir paleti 20 fit yüksekliğe kaldırmak için) ve esneklik (bir depolama kutusu taşındığında veya yeni bir palet eklendiğinde uyum sağlamak için). Ekibimiz için bu, iki temel katmanla başlar: forkliftin temel donanımı için düşük seviyeli programlama ve navigasyon ve karar alma için orta ila yüksek seviyeli yazılım.
Düşük seviyeli programlamayla başlayalım; bu, doğrudan forkliftin fiziksel parçalarıyla konuşan koddur ve C ve C++'ya en çok ağırlık verdiğimiz yerdir. İnsanların Python gibi daha yeni dillerle karşılaştırıldığında C'nin "eski" olduğunu söylediğini duyabilirsiniz, ancak gerçek zamanlı kontrol sistemleri (girdiye milisaniye veya daha kısa sürede yanıt vermesi gereken sistemler) için bu hala altın standarttır. Forkliftimizin hidrolik valfleri, motor sürücüleri ve güvenlik sensörleri anında, öngörülebilir talimatlara ihtiyaç duyar: "paletten temizlemek için çatalları tam olarak 12 inç kaldırın" veya "bir engel algılandığında 6 inç içinde durun." C, gecikmeyi önlemek için tartışılamaz olan üst düzey dillerin ek yükü olmadan makinenin donanım kayıtlarına doğrudan erişmemizi sağlar. C++ ayrıca, özellikle forkliftin akü gücünü yönetmek veya tekerlekleri ile çatalları arasındaki hareketi koordine etmek gibi, aynı zamanda hızlıyken biraz daha fazla esneklik gerektiren görevler için de temel bir öğedir. Bu dilleri, “makine kontrol modülü” (MCM) olarak adlandırılan, navigasyon sisteminden gelen üst düzey komutları fiziksel eyleme dönüştüren beyni oluşturmak için kullanıyoruz.
Bununla birlikte, otomatik bir forkliftin ihtiyaç duyduğu tüm karmaşık mantık açısından saf C ve C++'ı yönetmek imkansız olacaktır; bu nedenle, doğrudan donanıma bağlı olmayan her şeyi daha üst düzey dillerde katmanlara ayırıyoruz. Gezinme mantığı, güvenlik izleme ve kullanıcıya yönelik araçlar için Python bizim başvuracağımız adrestir. Bekle—Python genellikle küçük görevler için bir kodlama dili olarak görülüyor, ancak son yıllarda sensör verilerini, haritalamayı ve iletişimi yöneten kütüphaneler sayesinde endüstriyel kullanım için çok daha yetenekli hale geldi. Örneğin, forkliftlerimiz depo ortamının gerçek zamanlı haritasını oluşturmak için LiDAR (ışık algılama ve mesafe belirleme), kameralar ve ultrasonik sensörler kullanır. Python, sensör verilerini hızlı bir şekilde işlememize, gürültüyü filtrelememize (başıboş bir bant parçası veya asılı bir palet gibi) ve forkliftin yolunu her 100 milisaniyede bir güncellememize olanak tanır. Depo yöneticilerinin tüm ürünlerimizi takip etmesini sağlayan filo yönetimi yazılımımız için de Python kullanıyoruz.Depo Otomatik İstifleyicive forkliftler, teslimat programlarını ayarlayın ve merkezi bir kontrol panelinden rotaları ayarlayın. Buradaki kilit nokta, Python'un bize hızlı yineleme yapma esnekliği vermesidir; eğer bir depo, "bir çalışanın kimlik kartına 3 metre yaklaştığında dur" gibi yeni bir kurala ihtiyaç duyuyorsa, bu mantığı Python'a haftalar yerine birkaç saat içinde ekleyebiliriz; bu da genellikle benzersiz depo düzenlerine sahip müşterilerimiz için kritik öneme sahiptir.
Yazılım bulmacasının bir diğer kritik parçası da gezinme yığınıdır ve Robot İşletim Sisteminin (ROS) devreye girdiği yer burasıdır. ROS, özellikle robot bilimi için oluşturulmuş açık kaynaklı bir çerçevedir ve otomatik paletli forkliftler de dahil olmak üzere mobil robotlar için fiili standart haline gelmiştir. Birkaç yıl önce ROS'u benimsemeden önce, hataya açık ve güncellenmesi zor olan kendi navigasyon kodumuzu sıfırdan oluşturuyorduk. Artık ROS, eş zamanlı yerelleştirme ve haritalama (SLAM) gibi şeyler için bize önceden oluşturulmuş paketler sunuyor; bu paketler, bir forkliftin ilk geçişinde deponun haritasını oluşturmasına ve ardından kendisini bu harita üzerinde santimetre düzeyinde doğrulukla konumlandırmasına olanak tanıyor. Donanım kontrolü için kendi özel C ve C++ modüllerimizle ROS kullanıyoruz, böylece navigasyon yığını (C++ ve Python karışımıyla yazılmıştır) forklifti A Noktasından B Noktasına taşımak için MCM'ye komutlar gönderebilir.Dar Koridor İstifleme ForkliftiForkliftin kendisinden yalnızca 10 inç daha geniş olan koridorlarda çalışan bu hassaslık seviyesi tartışılamaz; tek bir yanlış hareket, raf veya paletle çarpışmaya neden olabilir.
Ayrıca başlı başına programlama dili olmayan ancak forkliftlerimizi oluşturmak, test etmek ve dağıtmak için gerekli olan yazılım araçlarına da büyük ölçüde güveniyoruz. Bunlardan en önemlilerinden biri, geleneksel olarak video oyunları için kullanılan bir oyun motoru olan Unity'yi kullanarak geliştirdiğimiz simülasyon yazılımımızdır. Kafanız karışmış olabilir; neden endüstriyel ekipmanlar için bir oyun motoru kullanasınız ki? Çünkü Unity, herhangi bir müşterinin deposunun tam raf düzenleri, palet ağırlıkları, zemin eğimleri ve hatta insan işçi hareket kalıplarıyla tamamlanmış 3 boyutlu, fizik açısından doğru bir simülasyonunu oluşturmamıza olanak tanır. Yeni bir müşteriye bir forklift göndermeden önce, uç durumları test etmek için yüzlerce çalıştırmayı simüle ederiz: Palet hafif hasar görmüşse ne olur? Yoğun bir zamanda bir işçi forkliftin yoluna çıkarsa ne olur? Bu, forklift müşterinin zeminine dokunmadan önce hataları düzeltmemize olanak tanır, bu da müşterilerimize zaman kazandırır ve arıza süresini azaltır. Ayrıca, kodumuzda yaptığımız her değişikliği (ister hidrolik kontrol kodunda küçük bir düzeltme olsun, isterse navigasyon yığınında büyük bir güncelleme olsun) izlemek için sürüm kontrolü için Git'i kullanıyoruz (dünya çapındaki yazılım geliştiricileri tarafından kullanılan aracın aynısı), böylece bir şeyler ters giderse kararlı bir sürüme geri dönebiliriz.
Sıkça karşılaştığımız bir soru şudur: Açık kaynaklı araçlar yerine özel mülk yazılım kullanıyor muyuz? Kısa cevap, belirli, kritik alanlarda evet. Örneğin, güvenlik sistemlerimiz önde gelen bir endüstriyel otomasyon tedarikçisinin özel bir platformu üzerine inşa edilmiştir; çünkü lojistikte güvenlik, açık kaynaklı araçlara bırakılacak bir şey değildir. Otomatik transpaletlerin katı uluslararası güvenlik standartlarını (endüstriyel kamyonlar için ISO 3691-4 gibi) karşılaması gerekir ve özel güvenlik yazılımı, müşterilerimiz için tartışılamaz olan üçüncü taraf sertifikasyonu ile bu standartları karşılayacak şekilde tasarlanmıştır. Bu yazılım bir arıza önleyici görevi görüyor: Navigasyon sistemi çarpışmaya neden olacak bir komut gönderirse, güvenlik sistemi ana kodun ne yaptığına bakılmaksızın bunu anında geçersiz kılıyor. Düzinelerce forklifti olan büyük müşteriler için de özel filo yönetimi yazılımı kullanıyoruz, çünkü SAP veya Oracle gibi mevcut depo yönetim sistemleriyle (WMS) entegre oluyor ve bu, açık kaynaklı araçların her zaman sorunsuz bir şekilde yapamayacağı bir şey.
Teknolojinin otomatik forklift serimizde herkese uyacak tek tip olmadığını belirtmekte fayda var. Örneğin, bizimOtomatik Çift Modlu Palet Forkliftiönceden tanımlanmış haritanın dışındaki bir paleti taşımak gibi ara sıra, anında yapılan görevler için tamamen otonom mod ile manuel mod arasında geçiş yapabilir. Manuel mod için biraz farklı bir kod seti kullanıyoruz: Sürücü arayüzü için Python, böylece operatörler bir tablet kullanarak forkliftin yolunu veya hızını kolayca ayarlayabilir ve aynı C tabanlı donanım kontrol kodunu kullanarak forkliftin fiziksel hareketleri ister otonom ister manuel olarak çalışsın tutarlı olur. BizimDepo Otomatik İstifleyici ForkliftYüksek hacimli e-ticaret depoları için tasarlanan , sipariş önceliklendirmesi için ekstra bir kod katmanına sahiptir; sipariş son tarihlerine göre hangi paletlerin önce seçileceğini ayarlayan Python komut dosyaları; bu, çevrimiçi siparişlerde mevsimsel ani artışlarla uğraşan müşteriler için büyük bir avantajdır.
Endüstriyel forklift programlamasını diğer robotlardan ayıran bir diğer şey de güvenilirlik ihtiyacıdır. Tüketici robot süpürgesi birkaç günde bir sıkışabilir, ancak otomatik paletli forkliftin haftanın 5 günü, günde 16-20 saat çalışması gerekir. Bu, kodumuzun dayanıklılık açısından test edilmesi gerektiği anlamına gelir: Forkliftlerimizi test tesisimizde haftalarca 7/24 çalıştırırız ve soğuk hava depolarından (sıcaklığın 0°F olduğu) Güneydoğu ABD'deki nemli dağıtım merkezlerine kadar olası her senaryoyu simüle ederiz. Ayrıca sürekli entegrasyon için, bir geliştirici her değişiklik yaptığında kodumuzu otomatik olarak oluşturup test eden Jenkins gibi araçlar kullanırız, böylece hataları müşteriye ulaşmadan erken yakalarız.
Yıllar geçtikçe yeni teknolojileri kanıtlanmış teknolojilerle dengelemeye özen gösterdik. ROS 2 birkaç yıl önce çıktığında hemen müdahale etmedik; endüstriyel kullanım için yeterince kararlı hale gelene kadar bekledik ve artık navigasyon sistemimizin çekirdeğini oluşturdu. Ayrıca, forkliftlerimizin farklı palet türlerini tanımasına ve kaldırma basıncını buna göre ayarlamasına yardımcı olmak için TensorFlow Lite (kenar cihazlar için TensorFlow'un hafif bir versiyonu) kullanmak gibi makine öğreniminin küçük parçalarını da entegre etmeye başladık, bu da kırılgan paletlerin hasarını azaltır. Ancak günün sonunda forkliftin bir veri merkezi değil, endüstriyel bir ekipman parçası olduğunu asla unutmuyoruz; bu nedenle, esneklikten küçük bir kazanç için güvenilirlikten ödün verecek karmaşıklığı asla eklemiyoruz.
Tesisinize otomatik palet forkliftleri eklemeyi düşünen bir depo yöneticisi veya operasyon lideriyseniz, programlama ve yazılım ekosistemi, bu alanda derin uzmanlığa sahip bir tedarikçiyle çalışmak için büyük bir nedendir. Önemli olan sadece "akıllı" bir forklifte sahip olmakla ilgili değildir; önemli olan, kodu deponuza özel olarak uyarlanmış, güvenlik standartlarını karşılayan ve mevcut sistemlerinize entegre olabilen bir forklifte sahip olmaktır. Ekibimiz, müşterilerin benzersiz düzenlerini haritalandırmak, özel kullanım durumlarını test etmek ve yazılımımızın operasyonel hedefleriyle uyumlu olmasını sağlamak için müşterilerle yakın işbirliği içinde çalışır. Dar koridorlar, yüksek hacimli istifleme veya çift modlu çalışma için bir forklifte ihtiyacınız varsa, bunun sorunsuz çalışmasını sağlayacak teknolojiye sahibiz.
Otomatik transpaletlerimizin depo operasyonlarınızı nasıl dönüştürebileceğini keşfetmeye hazırsanız, size yardımcı olmak için buradayız. Teknik ayrıntılarda size yol gösterebilir, özel ihtiyaçlarınızı tartışabilir ve programlama ve yazılım ekosistemimizin ihtiyacınız olan güvenilirliği ve verimliliği nasıl sağladığını size gösterebiliriz. Satış ekibimizle bağlantı kurmak ve bir görüşme başlatmak için lütfen doğrudan bizimle iletişime geçin.
Referanslar
- Uluslararası Standardizasyon Örgütü. (2020). ISO 3691-4:2020: Endüstriyel forkliftler – Güvenlik ve doğrulama – Bölüm 4: Sürücüsüz endüstriyel forkliftler ve sistemleri. Cenevre, İsviçre: ISO.
- Akıllı Robotik. (2022). Endüstriyel Otonom Mobil Robotlarda ROS'un Rolü. https://www.smartrobotics.com/whitepapers/ros-industrial-robots adresinden alındı
- Wäppling, C. (2021). Endüstriyel Kontrol Sistemleri için Gerçek Zamanlı Programlama. Endüstriyel Otomasyon Dergisi, 18(3), 45-52.
- Birlik Teknolojileri. (2023). Depo Uygulamaları için Endüstriyel Robotik Simülasyonu. https://unity.com/solutions/industrial-robotics adresinden alındı
- PyTorch. (2022). Edge Robotics için TensorFlow Lite. https://www.tensorflow.org/lite/examples/robotics_overview adresinden alındı


